课前实验:两个轮子的秘密
拖动滑块调节左右轮子的速度,看看小车会怎么走!
💡 试试看:把左轮速度调到0,右轮调到50,车怎么转?再把左轮调成-50右轮调成50呢?
想一想:车是怎么转弯的?
真实的汽车转弯时,前轮会偏转方向。但我们EV3的轮子固定朝前不能转,那怎么转弯呢?
为什么EV3小车不能像汽车一样用方向盘转弯?
因为EV3的轮子直接装在电机轴上,不能偏转方向。但两个轮子可以用不同速度转动——A轮走外圈(长)、B轮走内圈(短),相同时间里A走得更远,说明A更快。两个轮子速度不一样,车就会转弯!这就是差速转向。
📺 B站:汽车转向机构原理 · B站:差速器原理
今天的任务
1
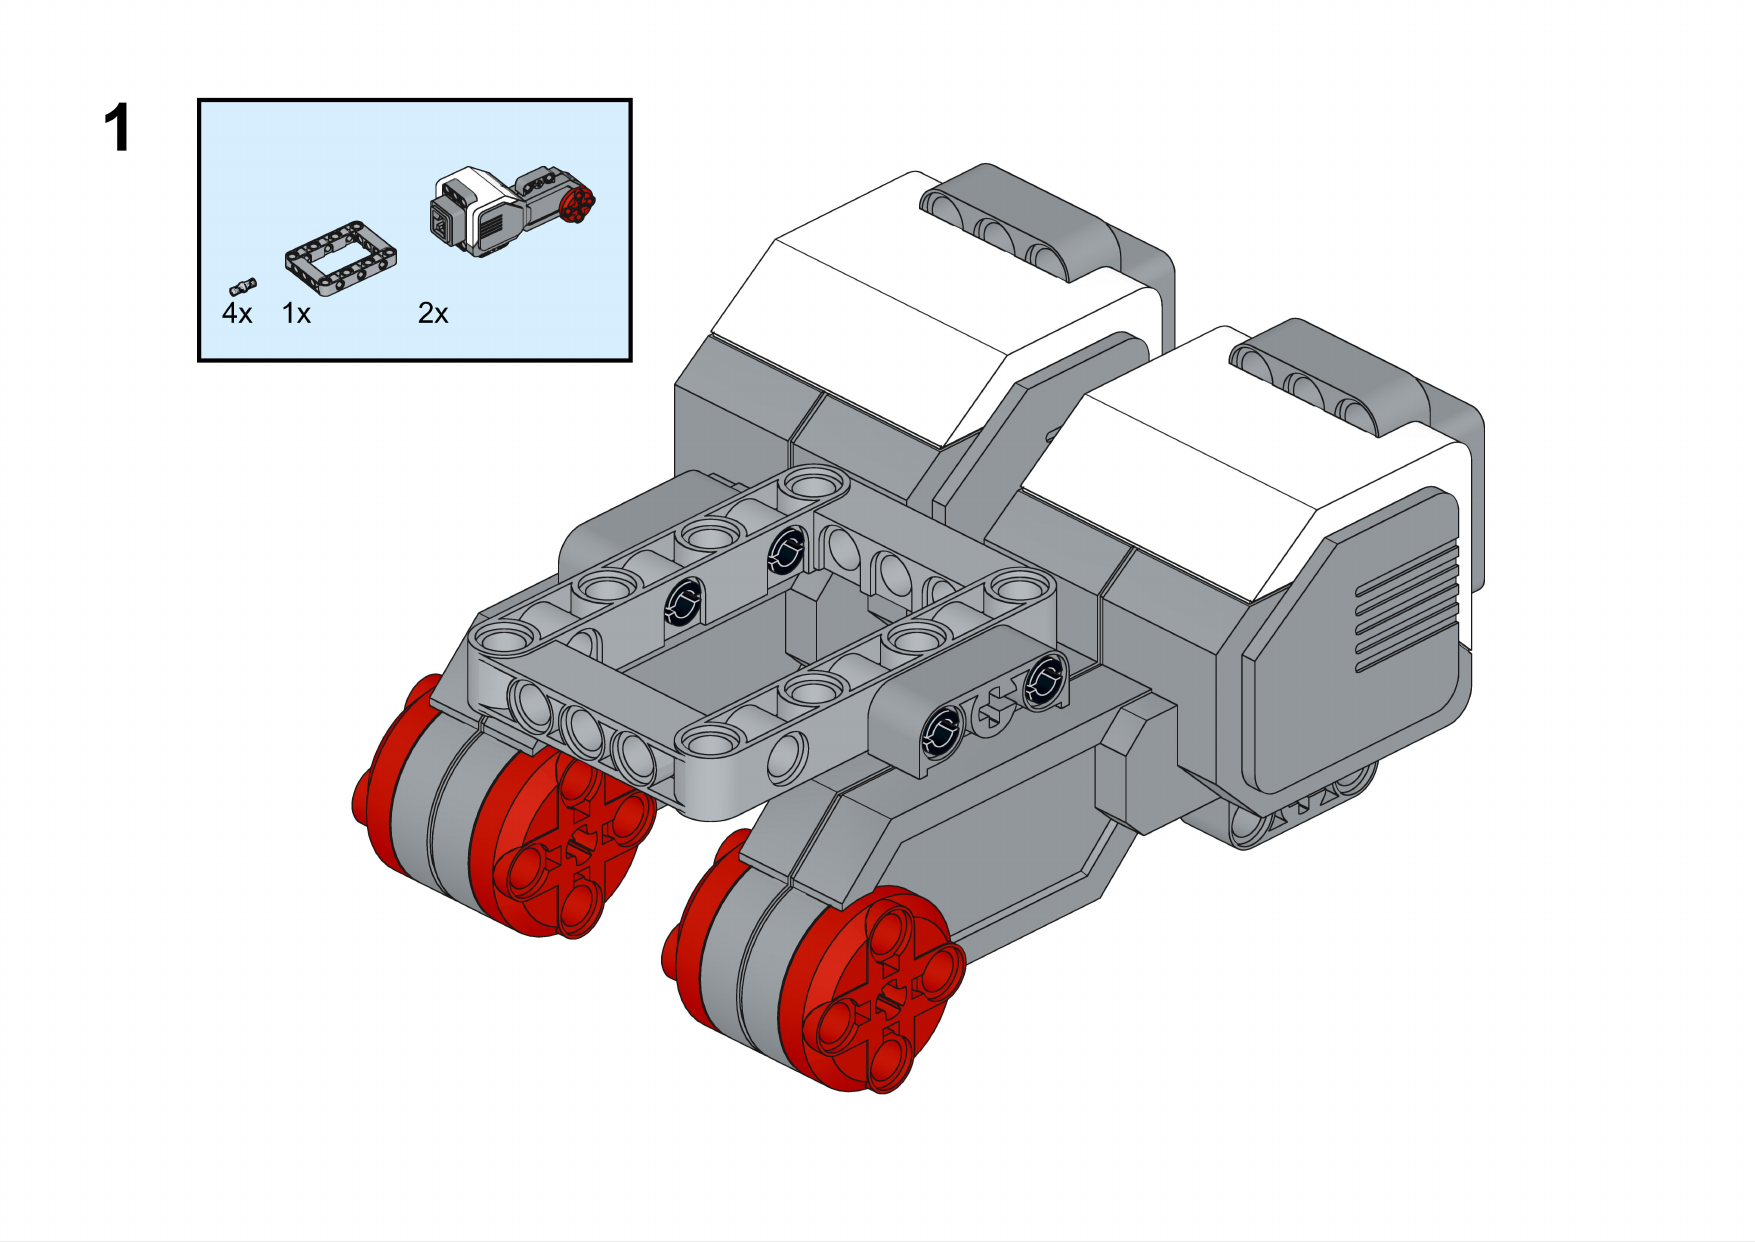
搭一个基础小车——两个大电机驱动左右轮2
理解差速转向:两个轮子速度不一样就转弯3
学会运动模块——一个模块同时控制两个轮子4
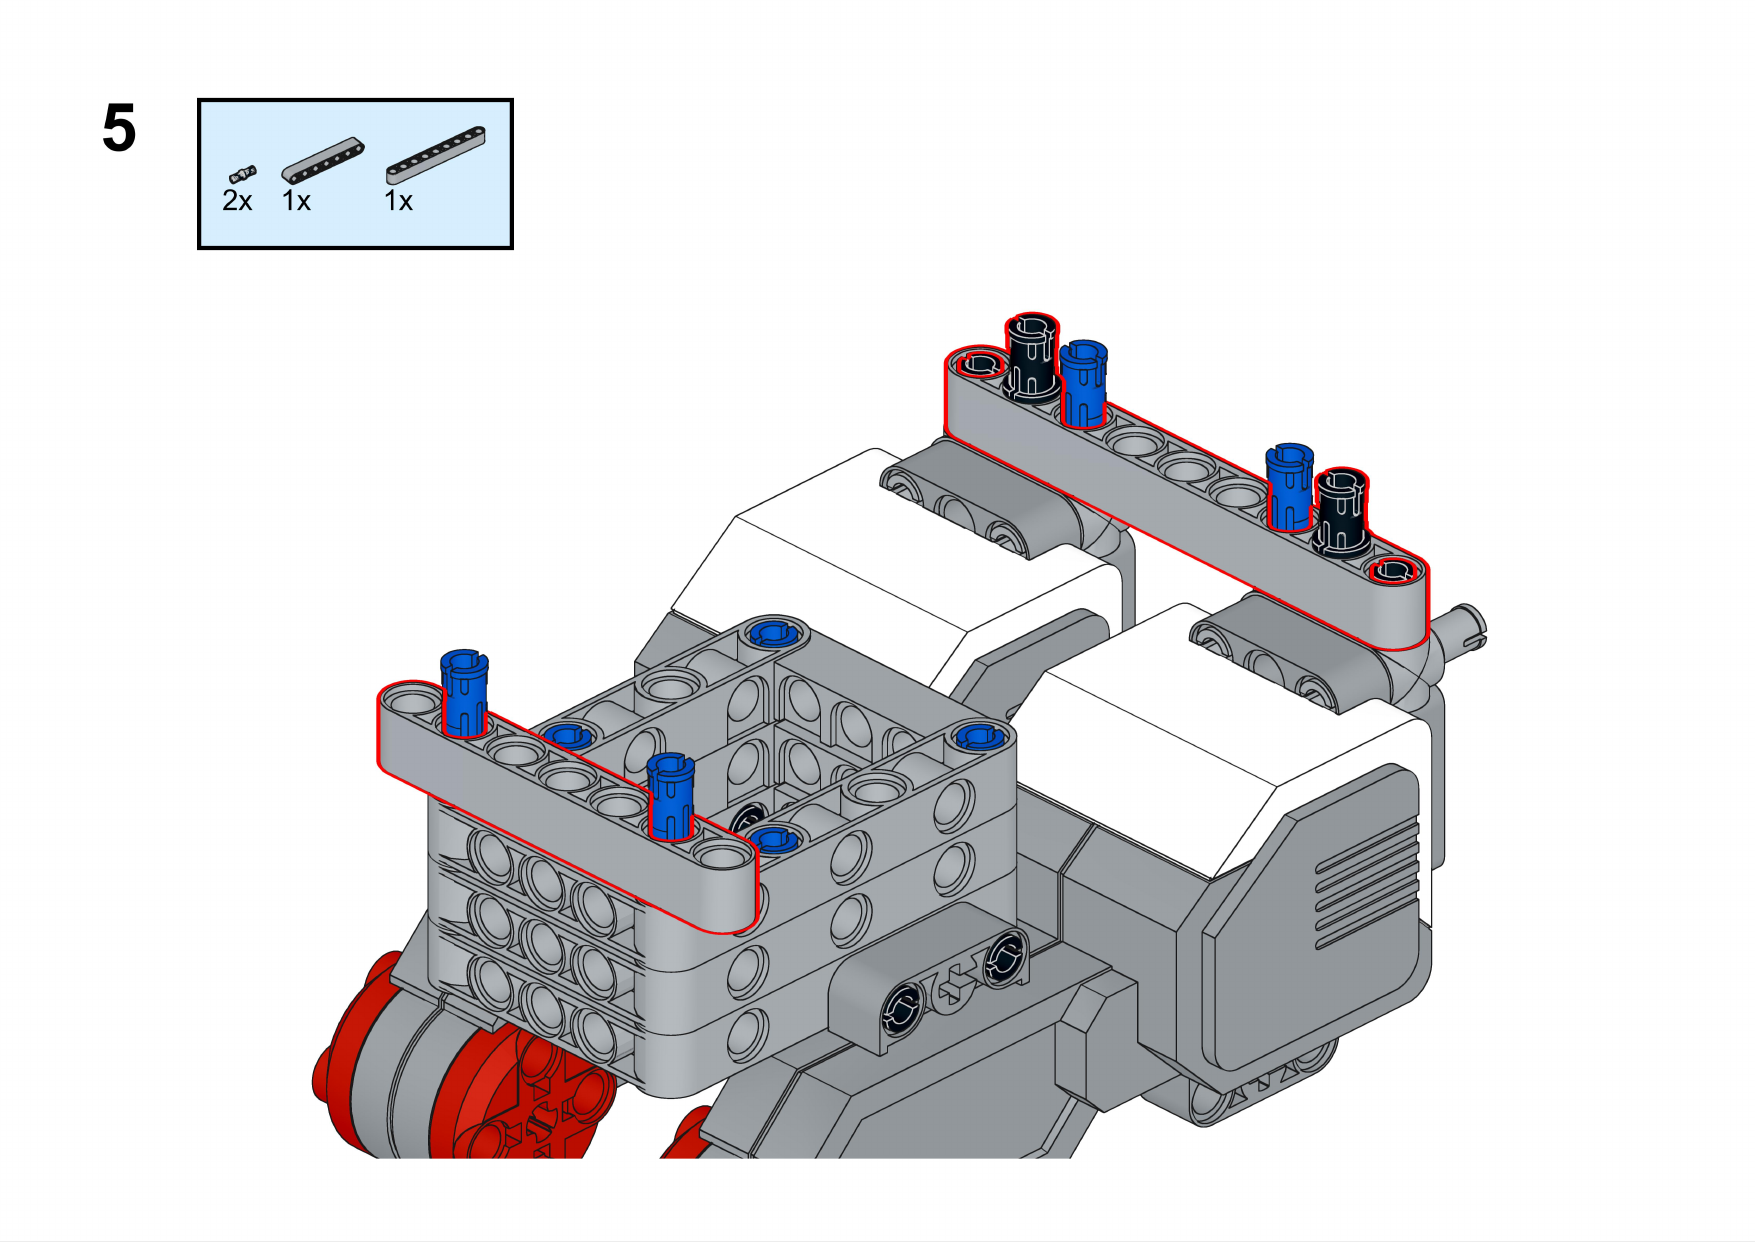
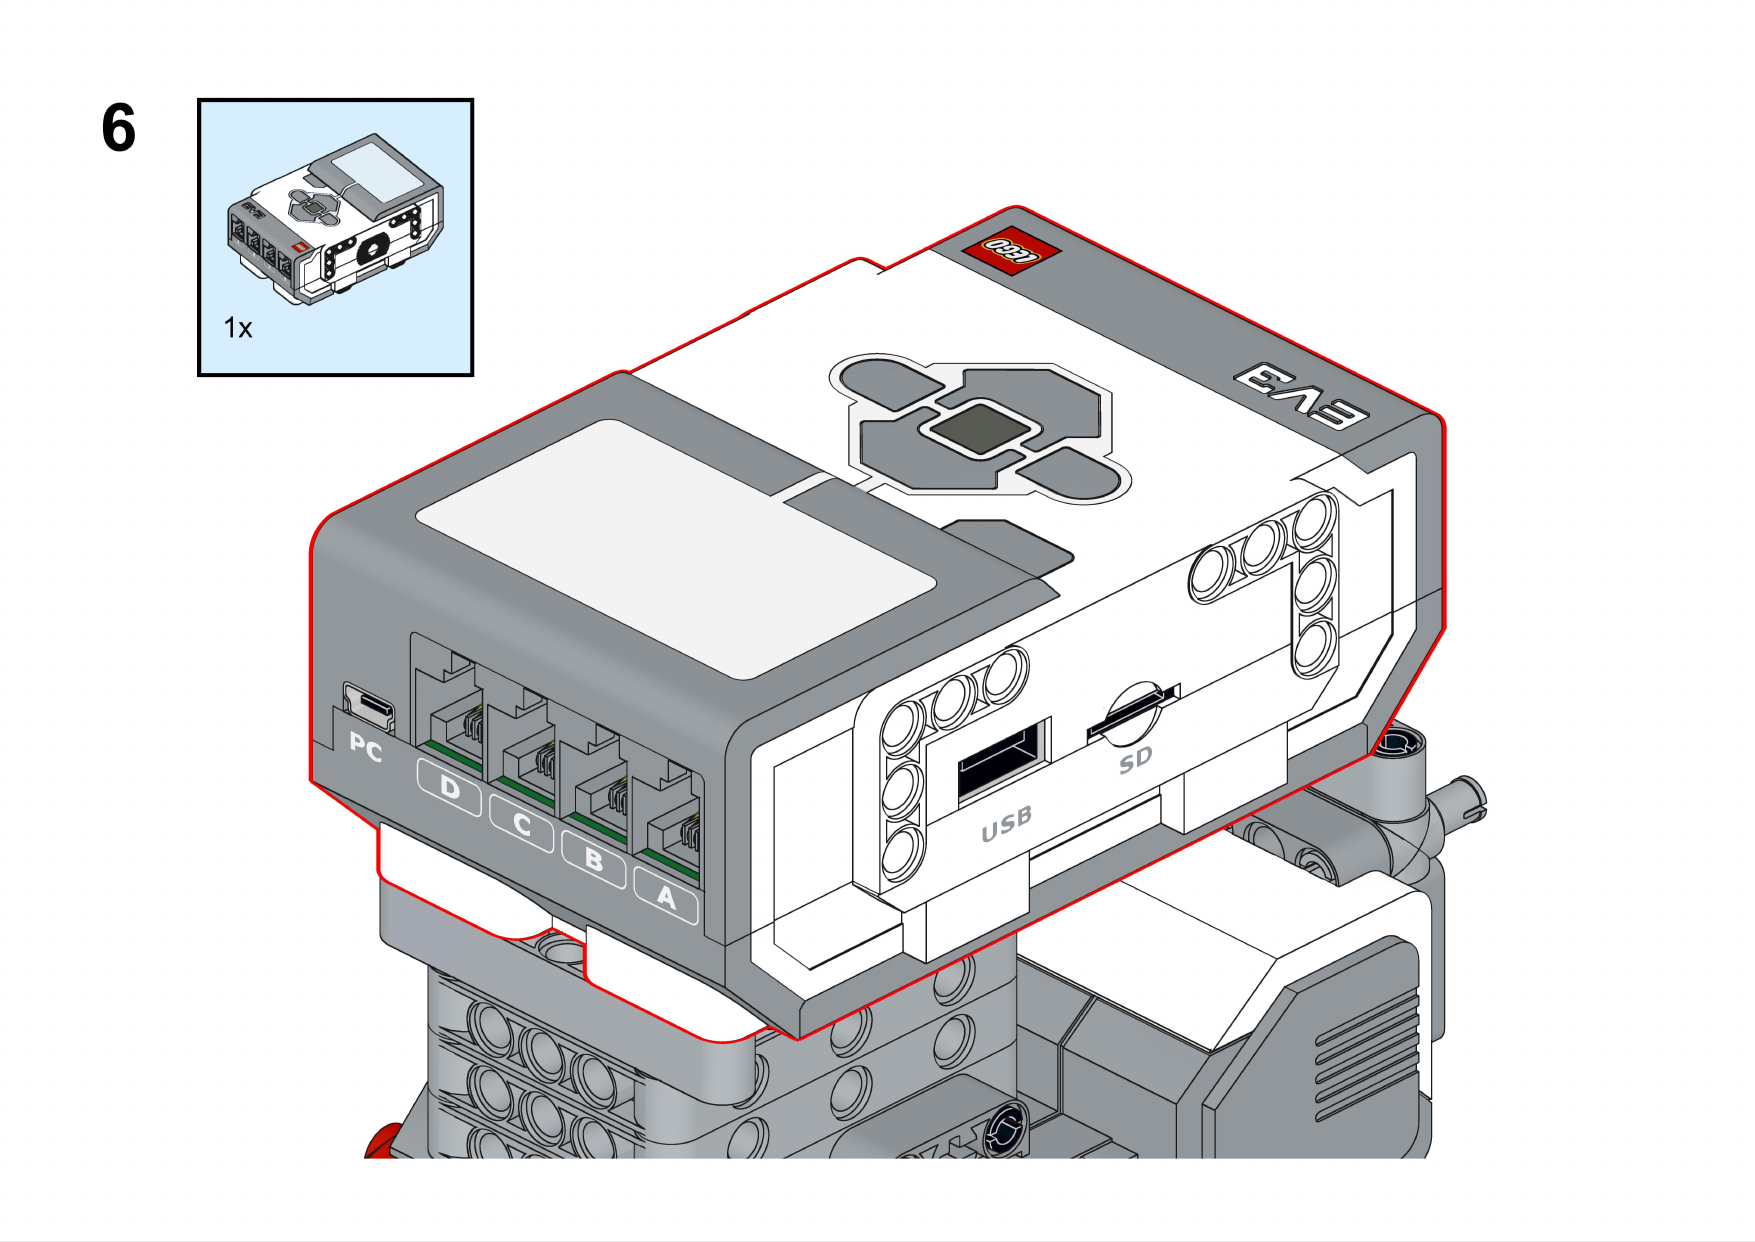
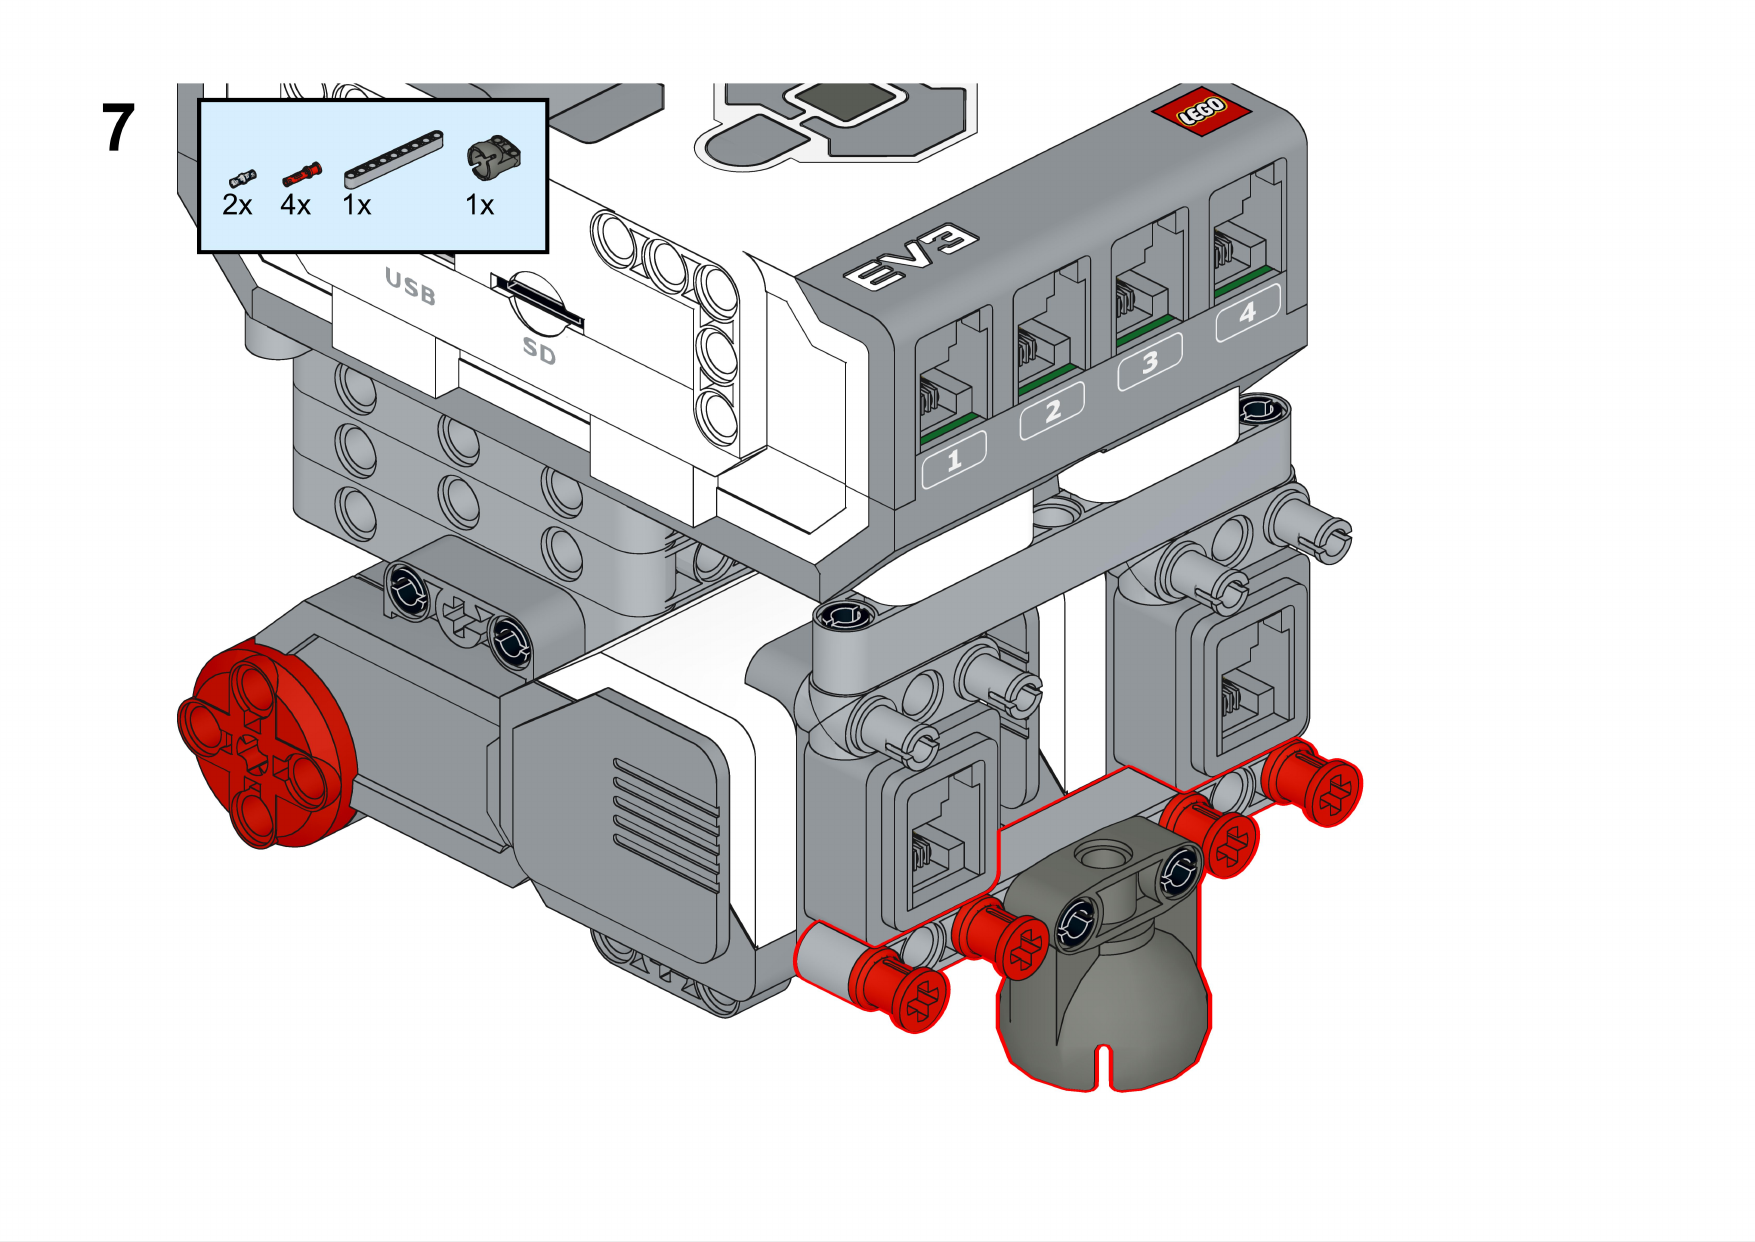
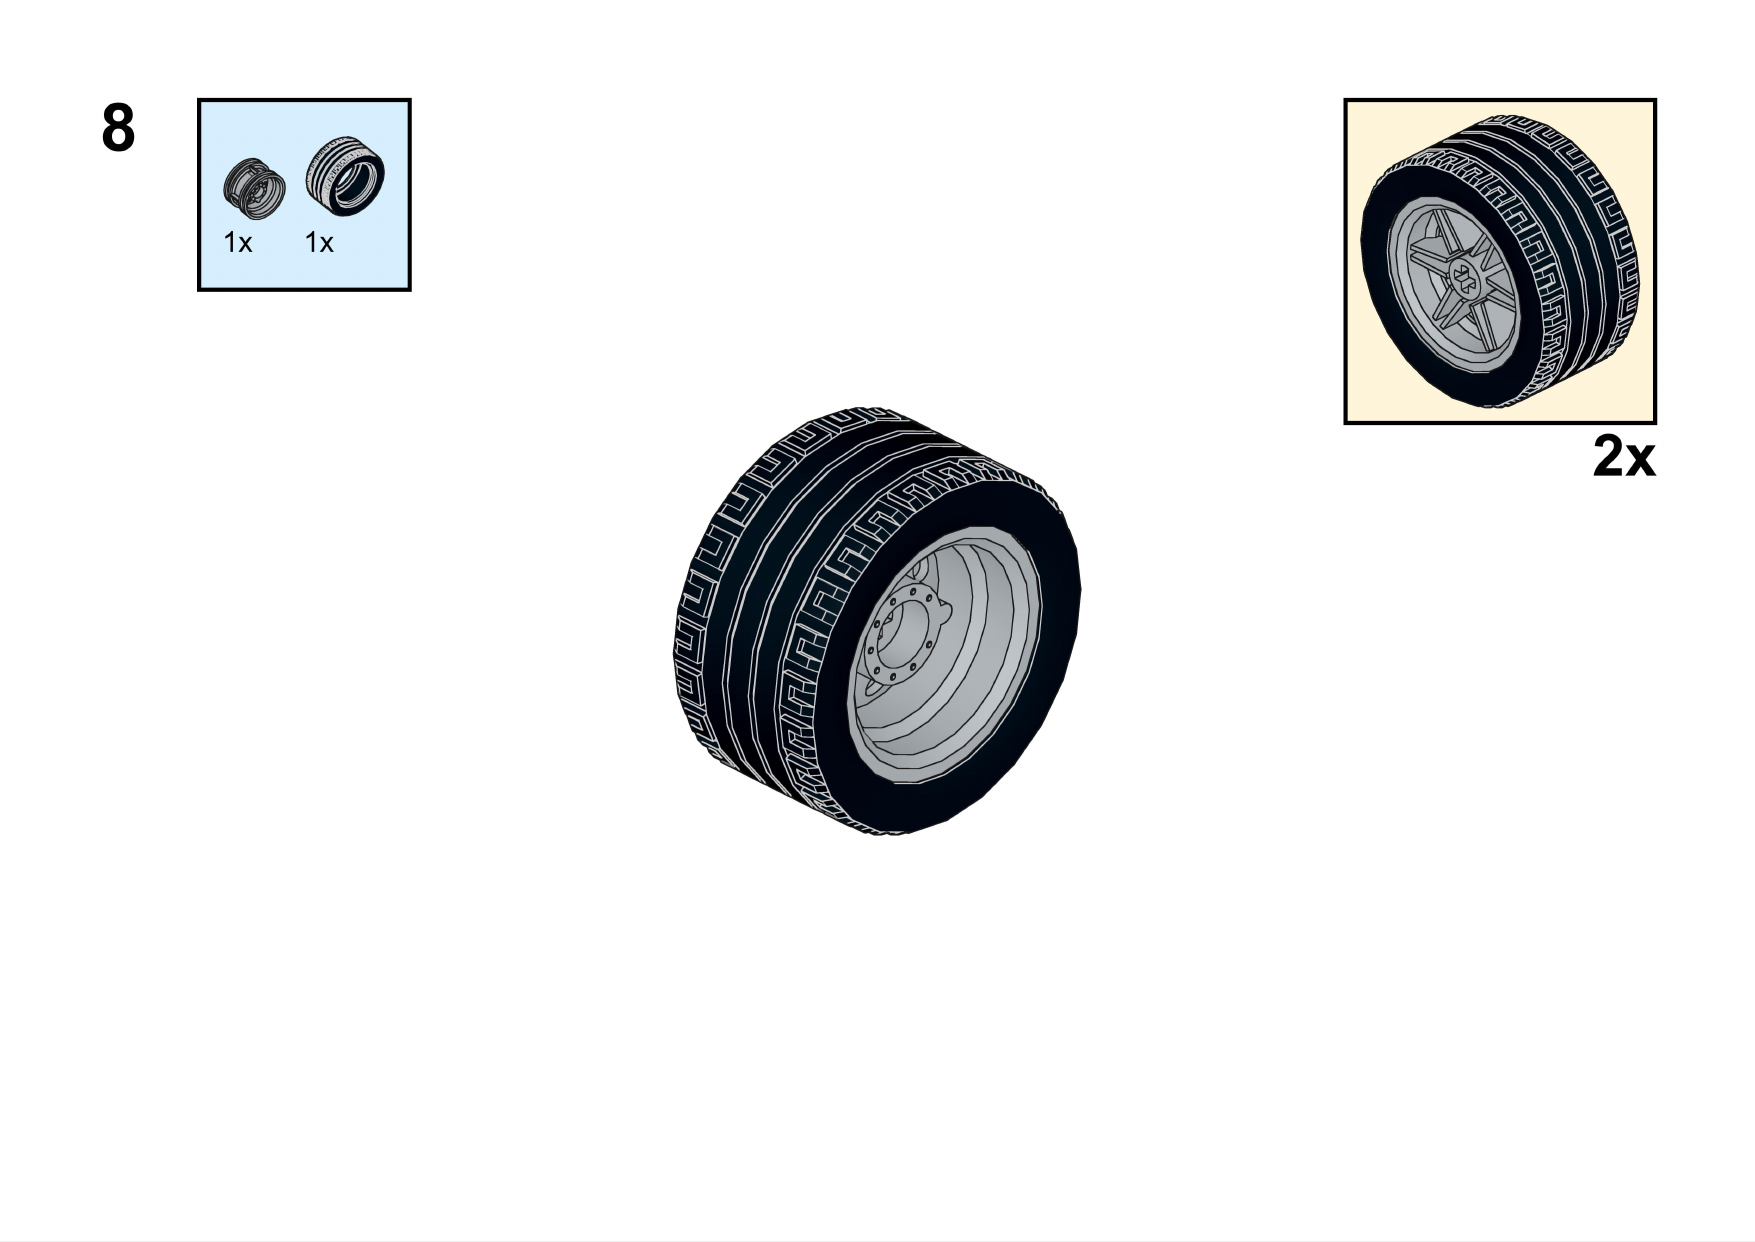
让小车前进、后退、左转、右转、原地转圈!搭建步骤(正视视角,点下一步看)
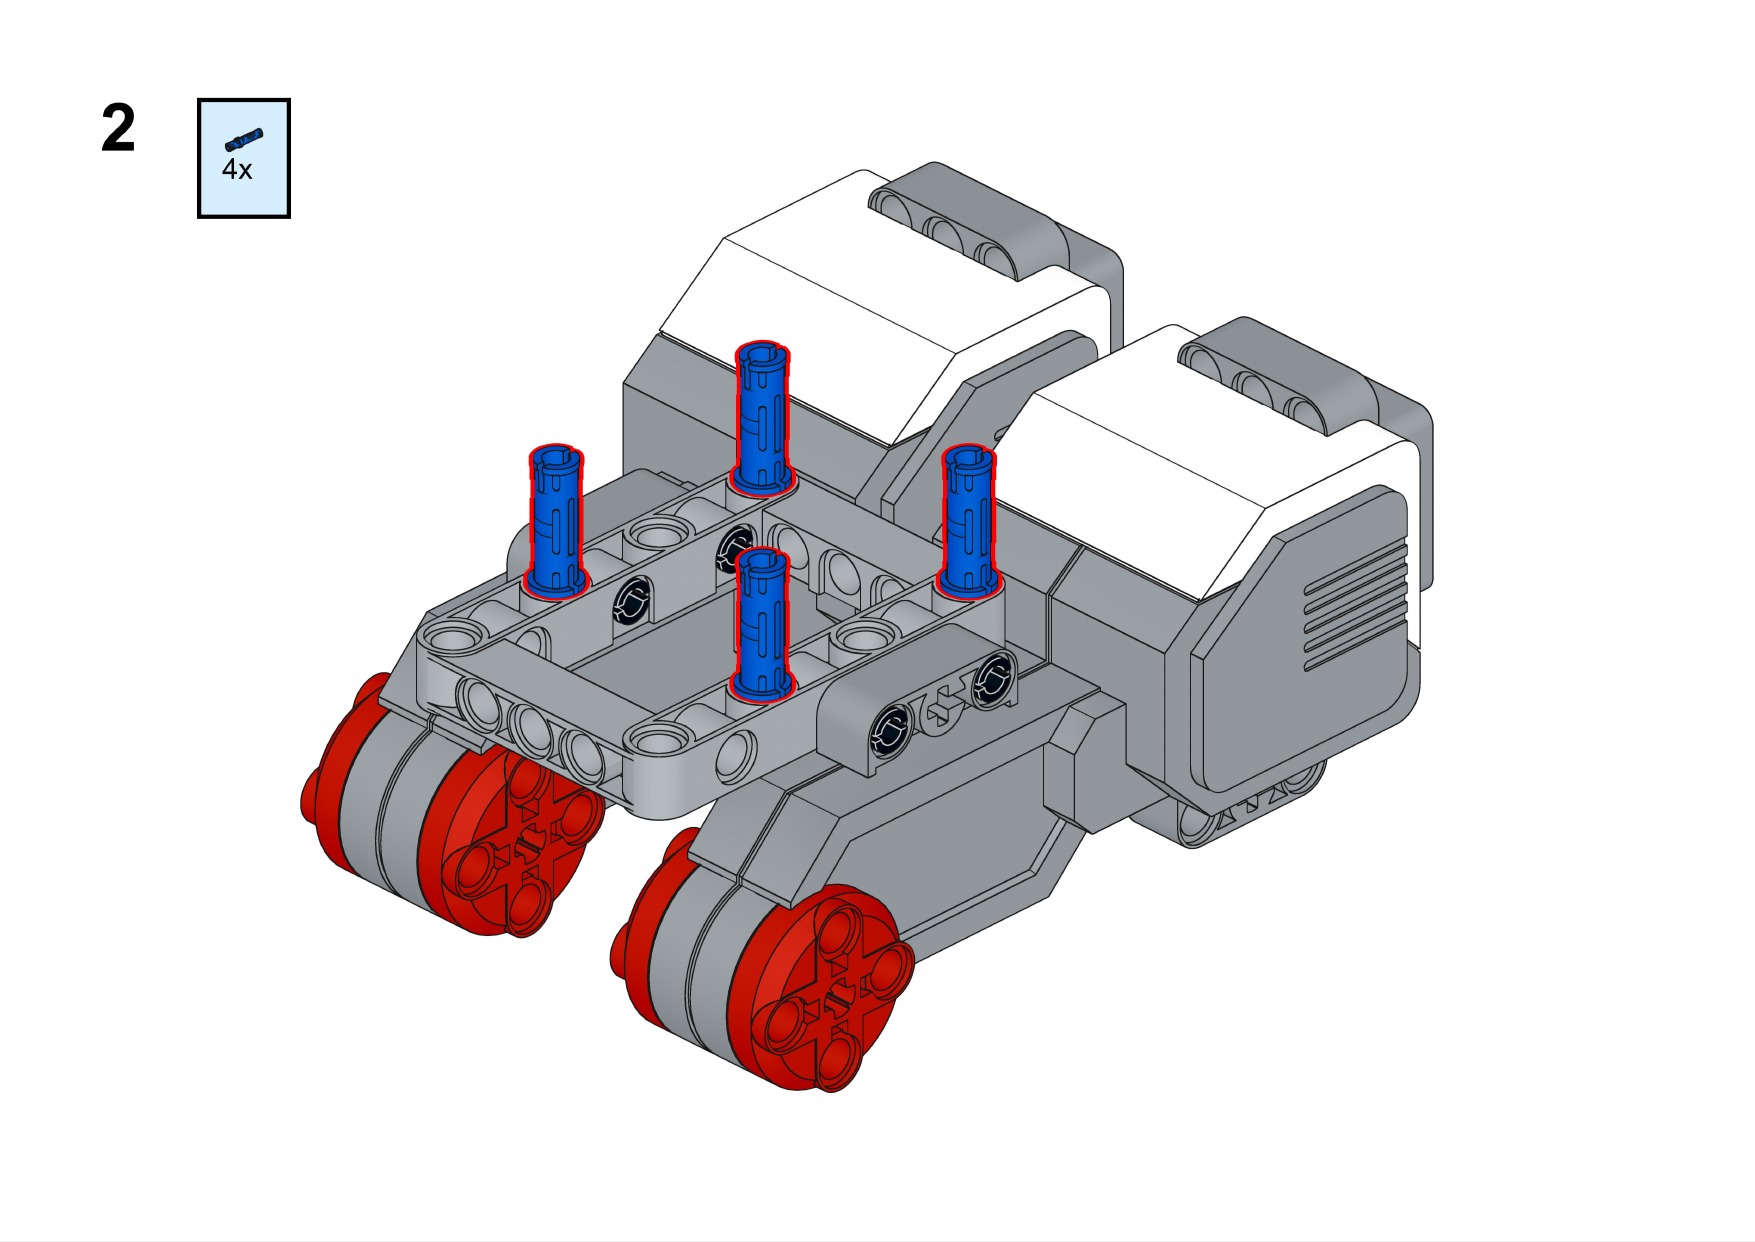
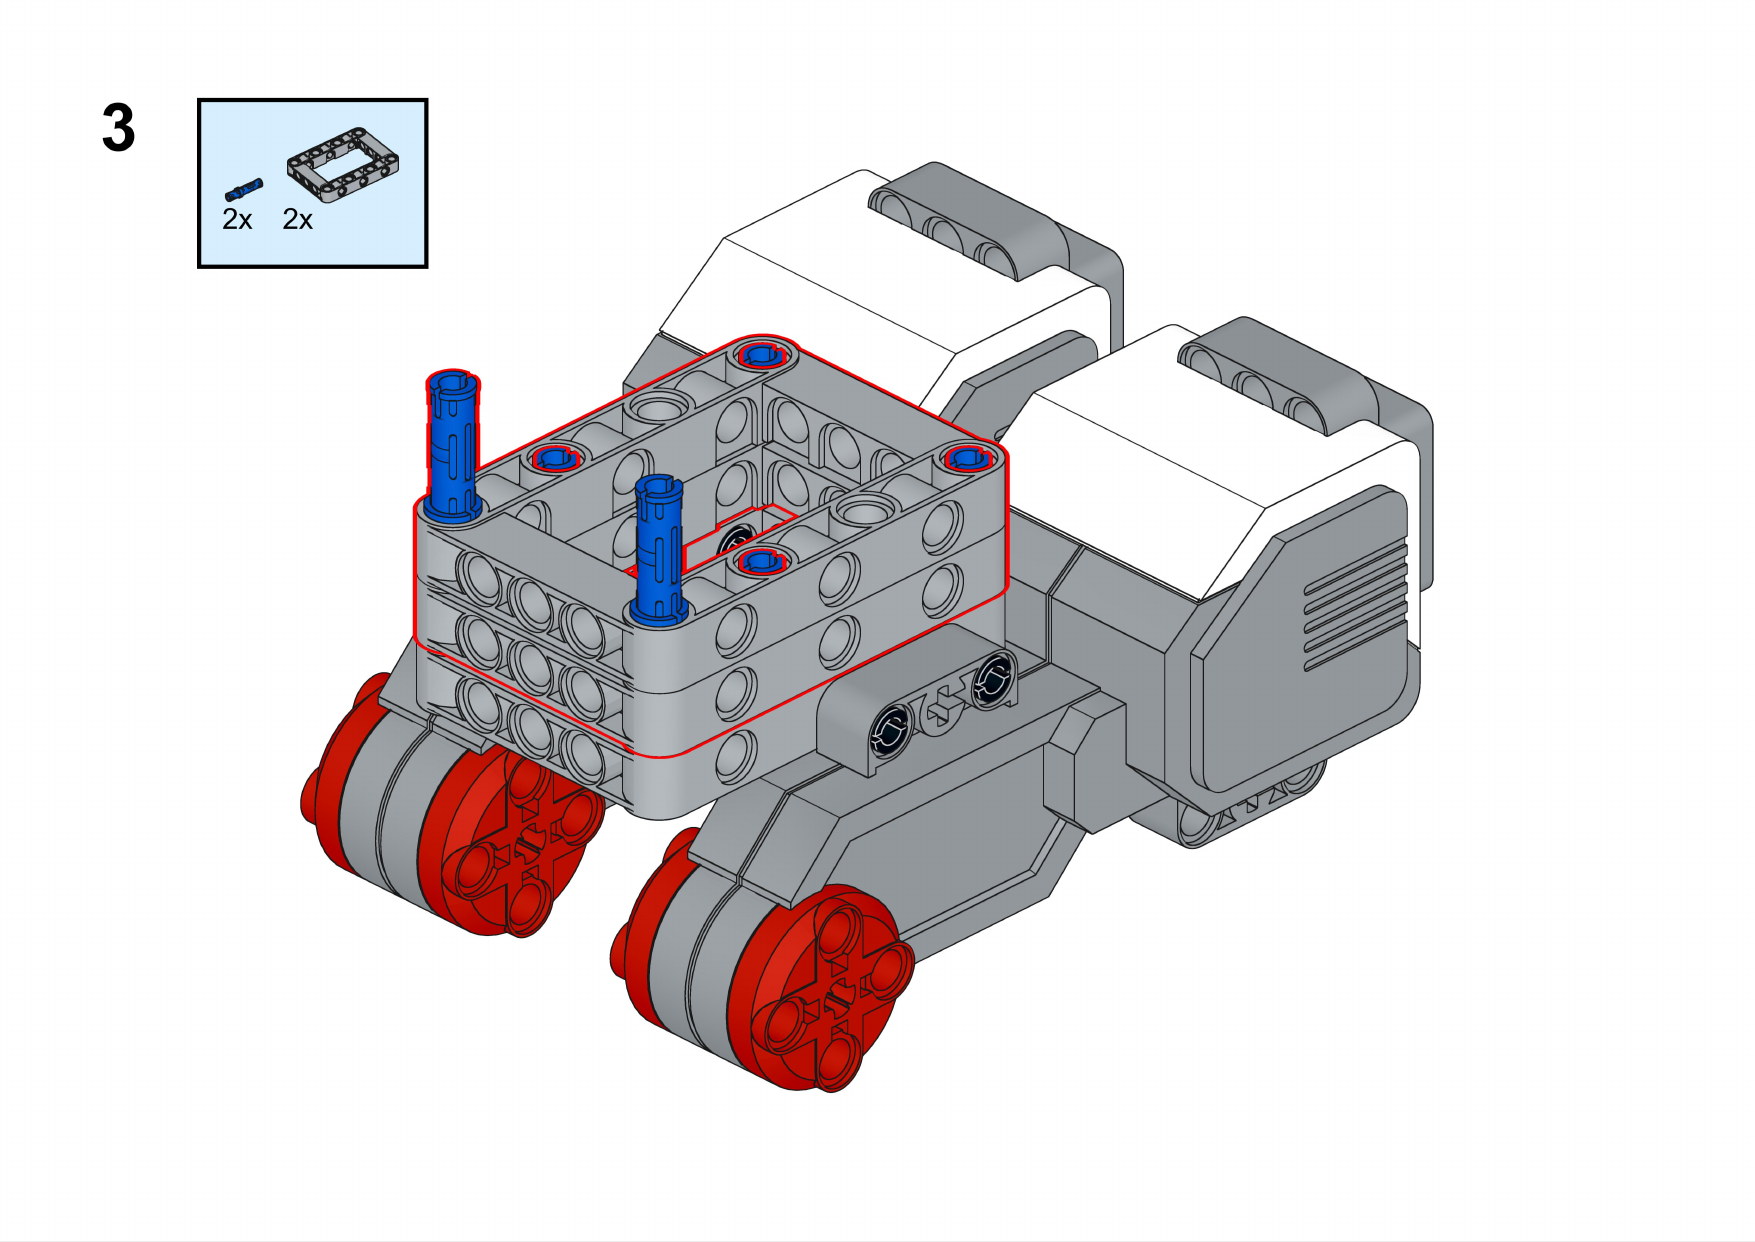
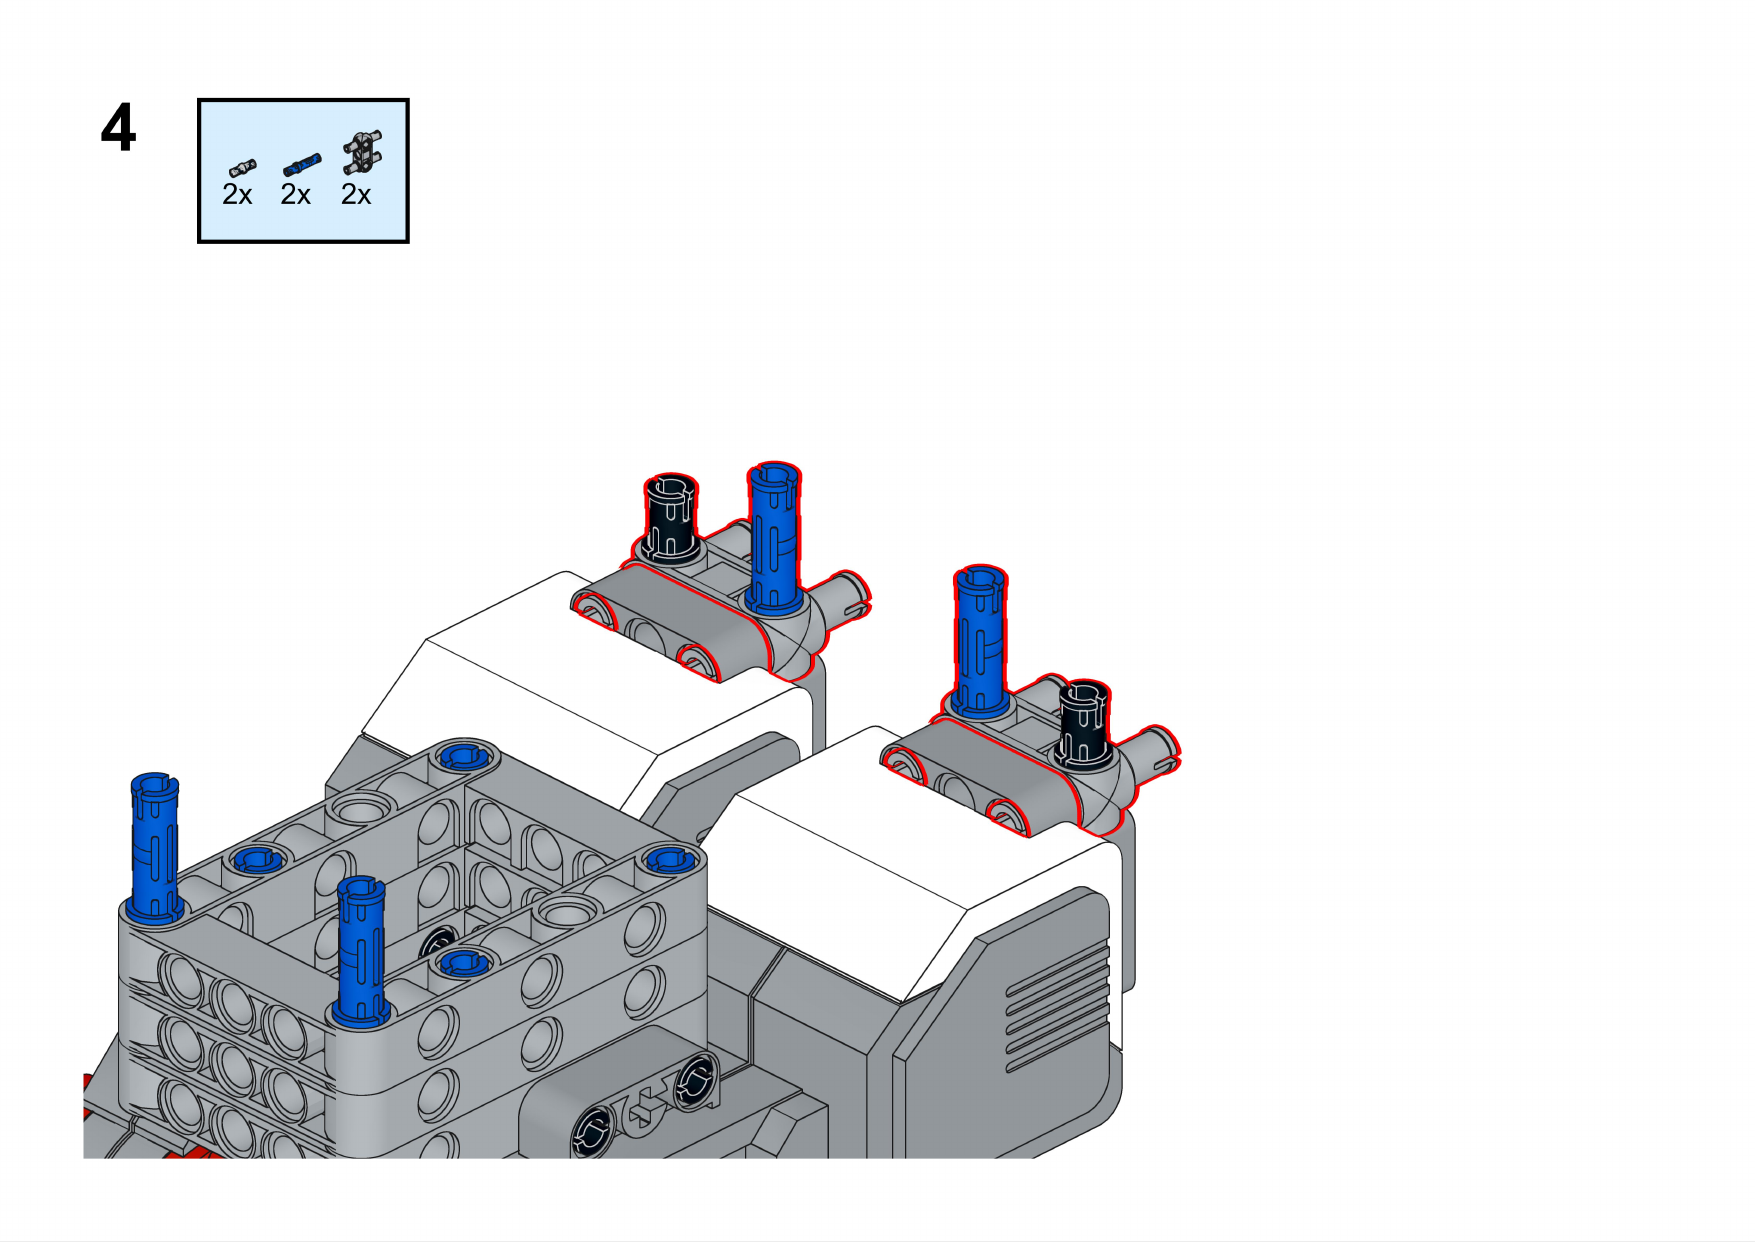
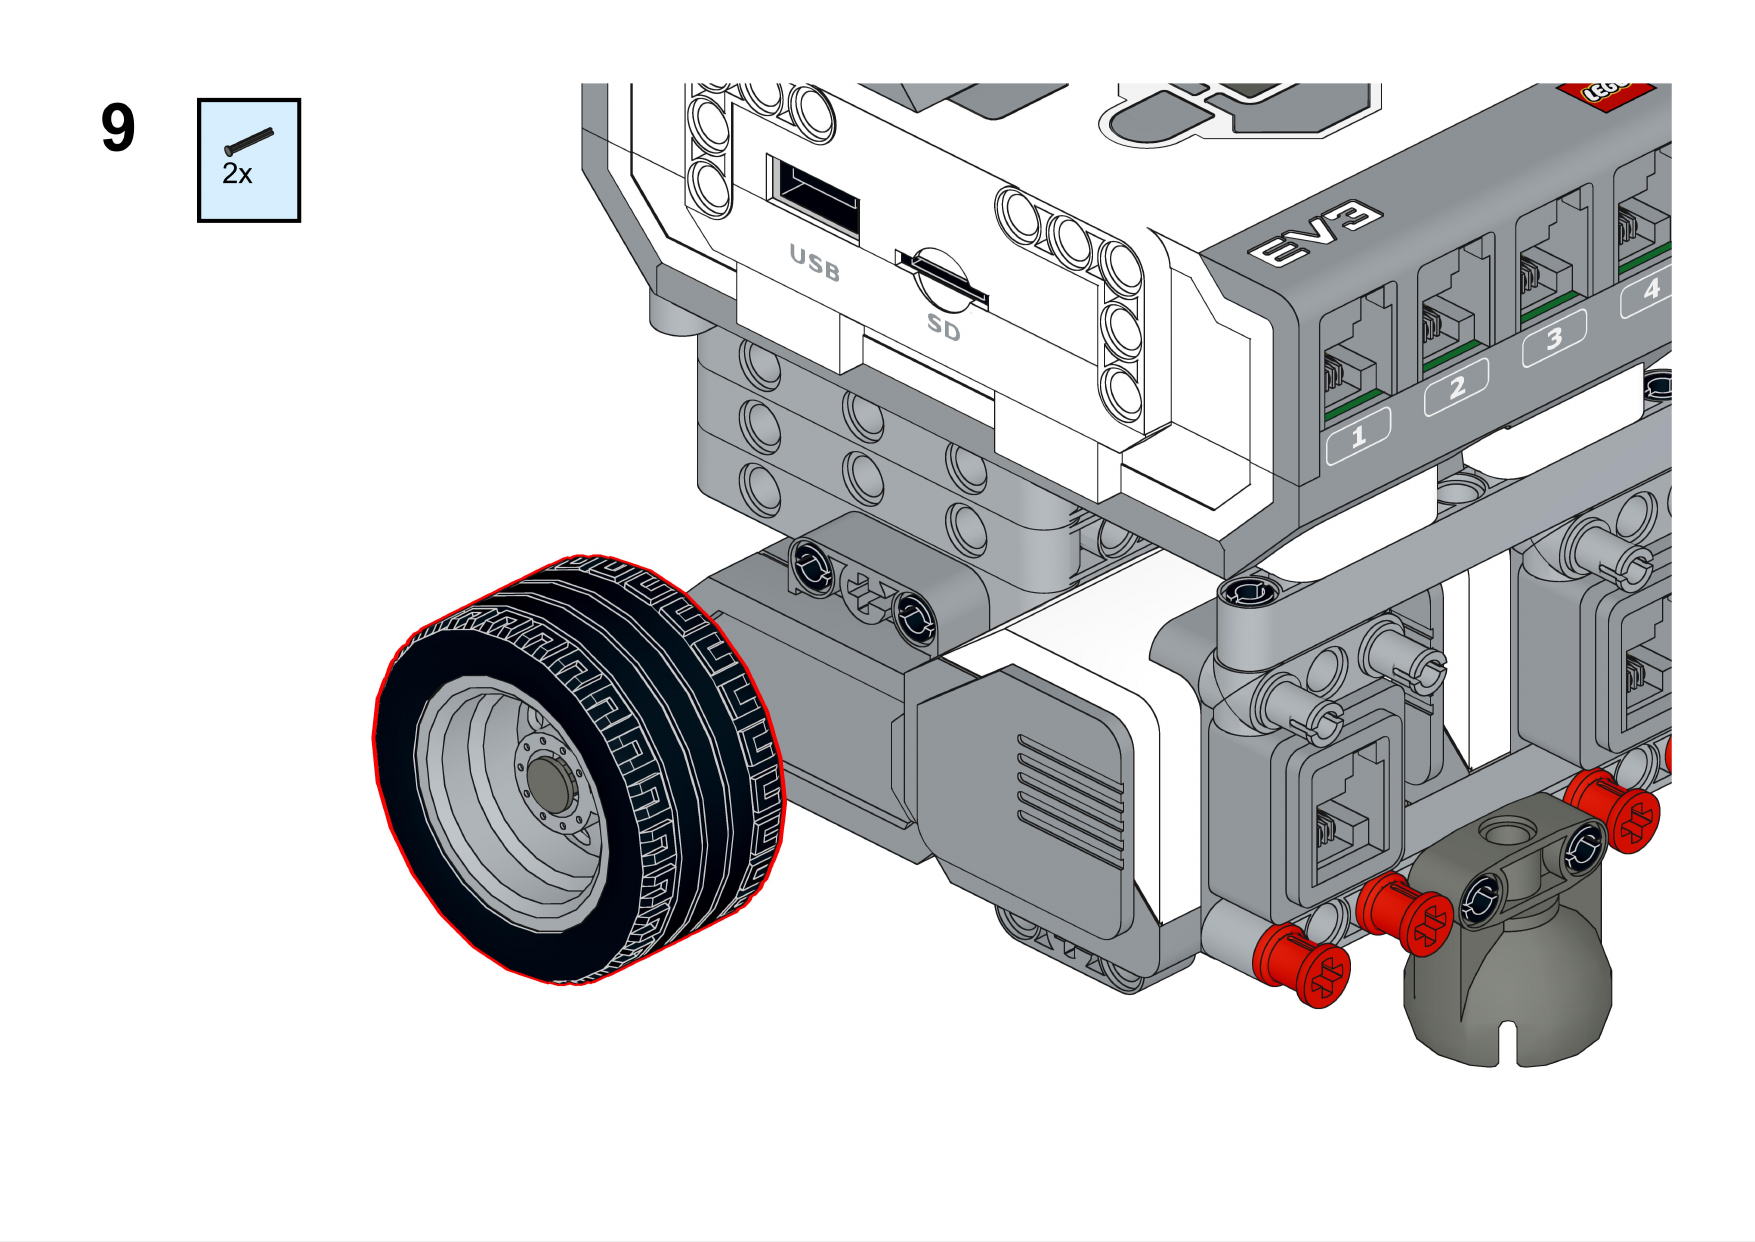
每一步加一个零件,想清楚再动手:
💡 顺序:电机并排→中间框架连接→加高框架→放主控→后方加固→装轮子。先想清楚每一步再动手!
详细搭建图(需要密码查看)
🔒 搭建参考图已加密,输入密码查看
编程逻辑
为什么同轴同速不能转弯?
如果两个轮子用一根轴连在一起,能转弯吗?
不能!一根轴连两个轮子,速度永远一样,只能直走。差速转向就是两个轮子各用各的电机,速度可以不一样!
| 左边轮子 | 右边轮子 | 车会怎样? |
|---|---|---|
| 正转 | 正转(一样快) | 直走 |
| 正转慢 | 正转快 | 左转 |
| 不转 | 正转 | 原地左转 |
| 反转 | 正转 | 原地转圈 |
认识运动模块
运动模块一次能控制几个轮子?
运动模块一次同时控制两个轮子!
运动 以50%速度开始 转向0
| 参数 | 意思 |
|---|---|
| 速度50% | 正数=前进,负数=后退,数字越大越快 |
| 转向0 | 直行;负数=左转;正数=右转 |
| 转向50 | 单边转向(一个轮转一个不转) |
| 转向100 | 中心转向(原地转圈) |
知识点回顾
知识点1:什么是差速转向?
两个轮子转速不一样时,车体就会转弯。
知识点2:转向参数各代表什么?
0=直行;负=左转;正=右转;50=单边转;100=原地转圈。
知识点3:功率正负号控制什么?
正数=前进,负数=后退。数字越大越快。
知识点4:左电机接哪个口?
左电机接B口,右电机接C口。
随堂小测试
课后拓展
拓展1:怎么让小车走S形?
前进→左转→前进→右转→前进→左转……重复!
拓展2:生活中什么车用差速?
坦克!两边履带不同速就转弯。还有叉车、轮椅!